
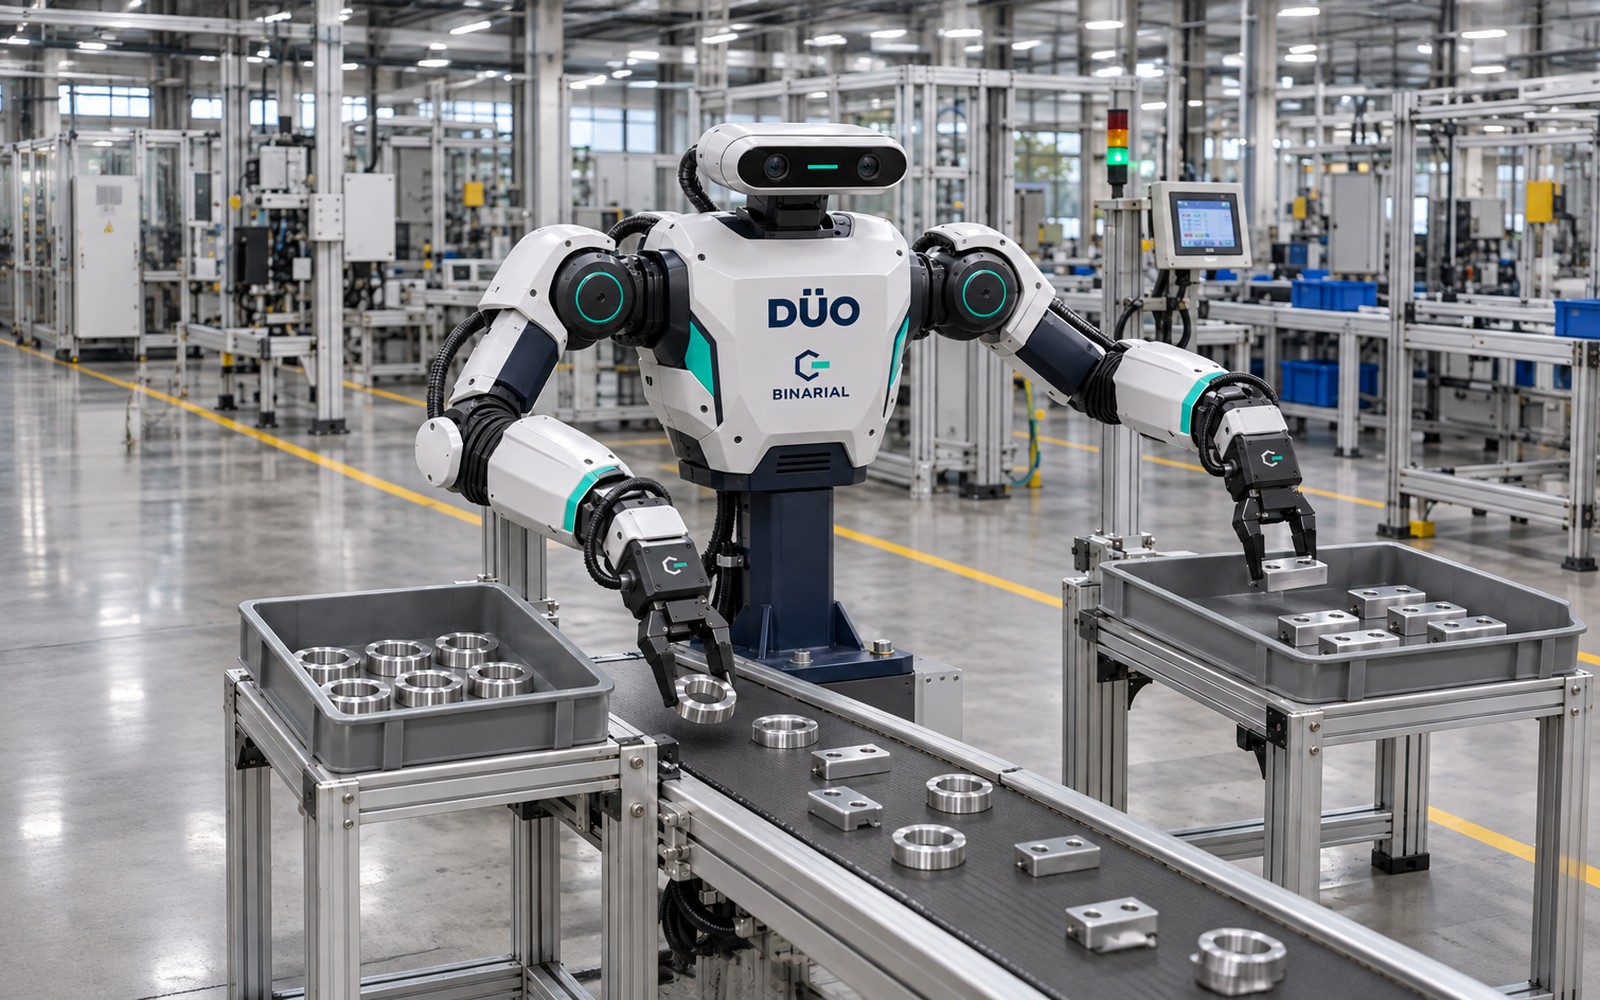
Torso de dos brazos para manipulación industrial y de investigación.
- Manipulación
- Control individual y coordinado
- Operación
- Teleoperación y supervisión
- Aprendizaje
- Registro de demostraciones
- Movilidad
- Sin locomoción propia
01Capacidades

Manipulación coordinada
Control individual y coordinado de los dos brazos.

Teleoperación
Mando y supervisión de la tarea.

Demostraciones
Registro de demostraciones para capacidades de tarea reutilizables.
02Del objeto al ciclo de trabajo

01 Objeto y agarre
Definición de los objetos, las herramientas y los puntos de sujeción.

02 Puesto y montaje
Configuración del torso, las posiciones de trabajo y la percepción.

03 Tarea y control
Secuencia, supervisión, ciclo y resultado esperado de la aplicación.
La tarea y el entorno concretan los recorridos, las herramientas, la observación, las comunicaciones y la supervisión de cada configuración.
03Características
- Manipulación
Control individual y coordinado
- Operación
Teleoperación y supervisión
- Aprendizaje
Registro de demostraciones
- Movilidad
Sin locomoción propia
- Equipamiento
Herramientas, montaje y percepción según la tarea
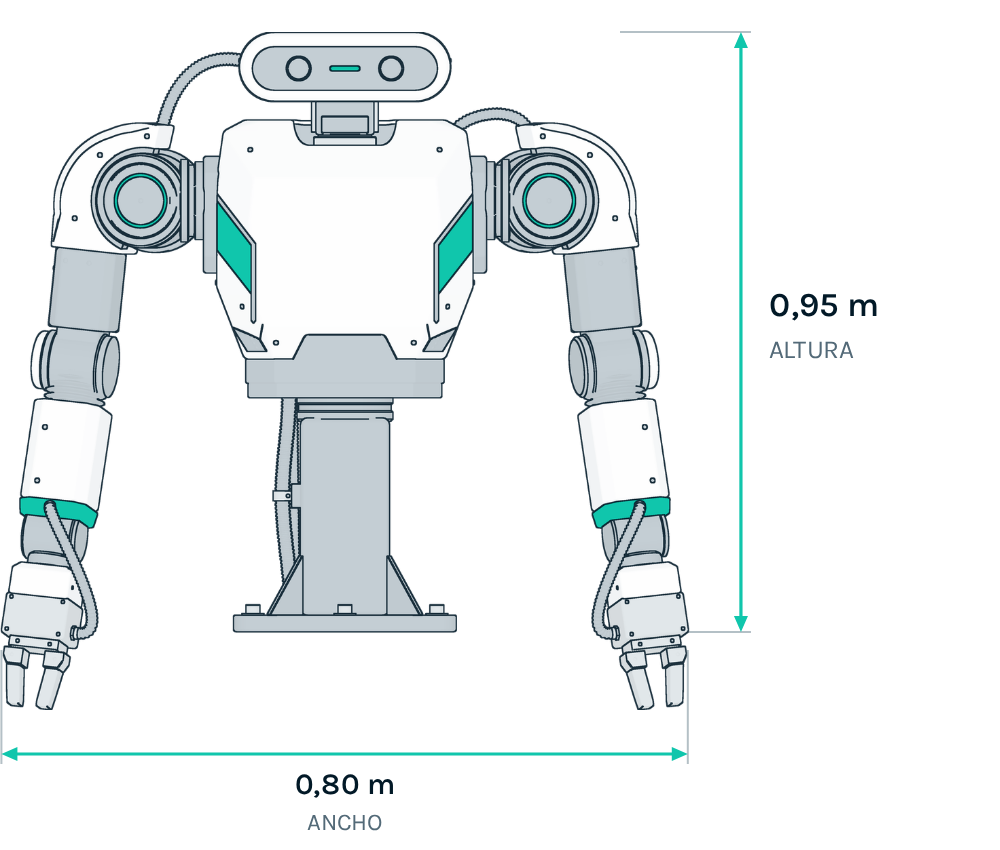
- Altura
0,95 m
- Ancho
0,80 m